迷你世界推进器如何突破上限
迷你世界推进器突破上限的核心思路,是把推进器的推力叠加从“单个生效”变成“多级串联触发”,同时利用电路信号的延迟差制造二次加速窗口。具体操作是:在同一个推进器组里,用串联的蓝色电能线连接多个推进器,让它们不是同时启动,而是按顺序依次点火。这样做的结果是,后点火的推进器会继承前一个推进器已经建立的初速度,在物理引擎里形成推力累加,而不是被系统判定为重复推力而抵消。实际体验中,一个由三个推进器组成的串联组,在正确接线后可以让载具的起步速度明显超过单个推进器的极限,并且爬升角度更陡。关键在于接线顺序不能乱,必须让信号从最靠近载具重心的推进器开始,依次向外传递。
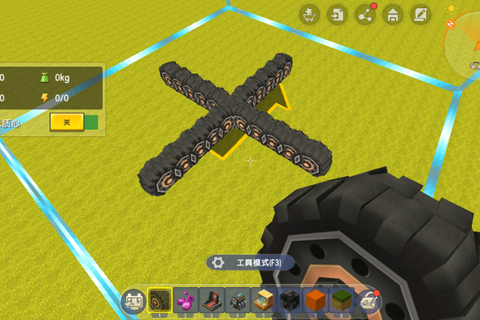
推进器本身的摆放位置决定了上限突破的成败。推进器喷口方向必须与载具前进方向完全一致,哪怕偏一格都会导致推力被分解成侧向分量,串联效果直接失效。建议把推进器安装在载具尾部的中轴线上,上下左右对称分布,每个推进器之间留出一格空隙,避免方块碰撞体积互相挤压导致信号中断。如果载具较大,可以在两侧各加一组串联推进器,但两组之间要用独立的电能线分开控制,否则信号会串扰,变成同时点火,推力叠加效果就没了。另外,推进器后方不要紧贴其他方块,喷口至少留出两格空间,否则尾焰会被判定为受阻,推力打折。
电路部分需要用到电能线、电能产生器和至少一个信号延迟组件。把电能产生器接在第一个推进器的输入端,然后用蓝色电能线把第一个推进器的输出端连到第二个推进器的输入端,依此类推。这里有个细节:推进器本身会消耗电能信号,所以串联数量不宜过多,三个到四个是比较稳妥的范围,再多容易出现信号衰减导致后面的推进器不点火。如果发现串联后只有第一个推进器工作,检查电能线是否接在了推进器的侧面而不是背面,侧面接口才是信号输入口。为了让延迟差更明显,可以在每两个推进器之间的电能线上加一个电能增幅器,调成最小延迟档位,这样点火间隔更清晰,推力叠加更稳定。
载具本身的结构也要配合推进器上限突破。底盘建议用轻质方块,比如白色硬砂块或者硅石方块,减少自重对推力的消耗。载具上不要放太多装饰性方块,尤其是金属类方块,会增加整体质量,让串联推进器的加速效果被抵消。如果载具需要载人,把座位放在重心正上方,避免偏载导致推进器推力方向偏移。实际驾驶时,先启动串联组的第一级,等载具开始移动后再触发第二级,手动控制点火节奏比全自动串联更容易突破速度上限,因为可以根据载具姿态微调点火时机。在爬坡或者起飞阶段,提前点燃第一级,离地瞬间点燃第二级,能明显感觉到推力叠加带来的爆发感。
最后要注意推进器的散热和耐久。串联推进器连续工作时,每个推进器的负荷比单独使用更高,长时间运行后可能出现推进器自动熄火的情况。解决办法是在推进器组附近留出通风口,不要用方块把推进器完全包住,喷口方向保持开放。如果载具需要长时间高速行驶,可以在串联组里穿插一个不接信号的推进器作为“散热位”,它不参与推力叠加,但能分担周围方块的热量判定。另外,推进器串联组不要和载具上的其他电路共用同一个电能产生器,独立供电能保证信号稳定,避免因为其他电路波动导致推进器点火顺序错乱。掌握这些细节后,推进器的推力上限就不再是固定值,而是可以通过串联数量和点火节奏来灵活调整。
以上就是星鹿手游馆为你带来的"迷你世界推进器如何突破上限",更多有趣好玩的热门资讯攻略,请持续关注星鹿手游馆!